

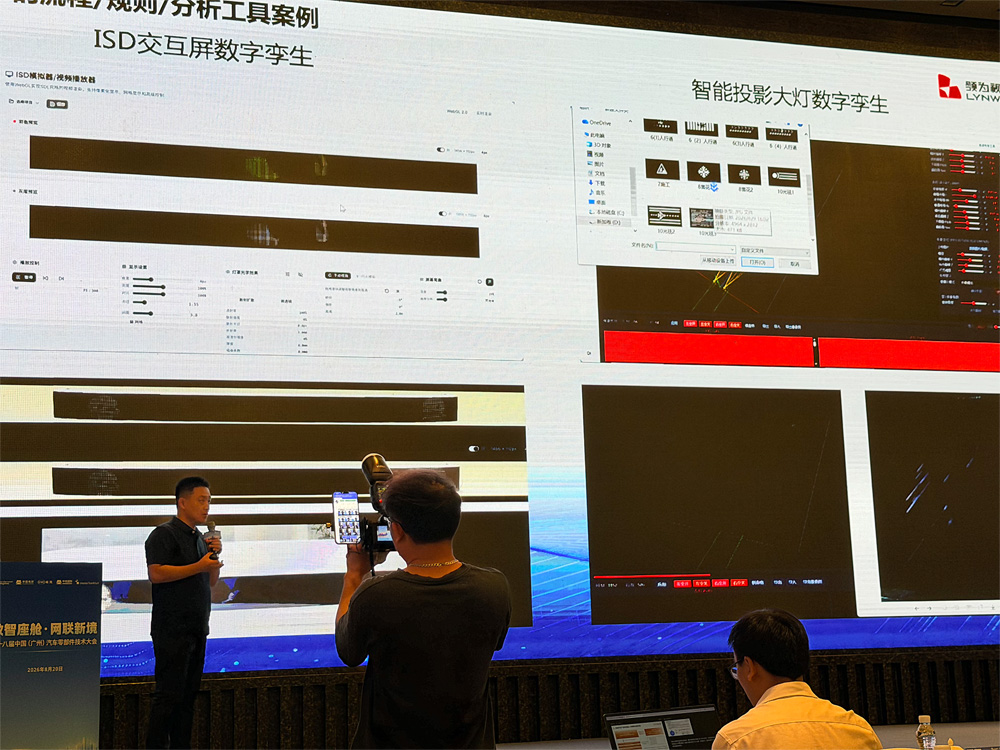
LYNWAY의 ISD 인터랙티브 디스플레이(왼쪽)와 지능형 프로젝션 헤드램프(오른쪽) 디지털 트윈 도구. 시제품을 만들기 전에 표시 효과를 비교한다.
자동차 램프의 표시 효과를 확인하는 데 시제품 제작과 검증까지 3~4개월이 걸렸다면, 그 판단을 설계 단계로 앞당길 수 있을까. LYNWAY의 정즈레이는 디지털 트윈으로 빛을 미리 비교하고, AI 에이전트를 사내 지식과 개발 도구에 연결하는 방법을 소개했다. 개발 초기에 더 많은 대안을 살펴보되, 실제 도로에서의 정확성과 안전성은 엔지니어가 검증해야 한다.
글 | 한상민 기자_han@autoelectronics.co.kr
IN ENGLISH
엔지니어가 자동차 램프에 표시할 이미지를 설계한다. 광원의 위치와 픽셀 배열을 정하고, 광학 모듈과 소프트웨어를 개발해 시제품을 만든다. 그런데 차량에 장착하고 보니 문자가 흐리거나, 예상했던 거리에서 그래픽이 깨져 보인다. 설계를 고치고 시제품을 다시 만들어야 한다.
“대략 3~4개월이 필요했고, 비용도 30만 위안 이상 들 수 있었습니다.”
LYNWAY의 정즈레이(Zheng Zhilei) 램프 R&D센터 책임자는 기존 개발 과정을 이렇게 설명했다.
그가 던진 질문은 시제품을 만든 뒤에야 확인할 수 있었던 빛을 개발 앞단에서 볼 수 없겠느냐는 것이었다. 지난 8월 광저우에서 그가 보여준 것은 ISD 인터랙티브 디스플레이와 지능형 프로젝션 헤드램프를 위한 두 가지 디지털 트윈이었다.
자동차 램프의 역할은 도로를 비추는 데서 넓어지고 있다. 픽셀을 개별 제어해 차량 외부에 문자와 그래픽, 경고 패턴을 표시한다. 같은 이미지라도 픽셀의 크기와 간격, 투사거리, 광학 모듈, 밝기와 주변 환경에 따라 다르게 보인다. 설계 화면의 이미지가 실제 차량에서도 의도한 대로 보일지는 따로 확인해야 한다.
LYNWAY의 도구에서는 표시 이미지와 거리, 화면 크기, 픽셀 수와 크기, 밝기와 색상 등의 조건을 바꾸며 결과를 비교할 수 있다. ISD 시뮬레이터는 같은 컨텐츠를 컬러와 그레이스케일로 나란히 보여줬다. 아래에는 표시 조건과 램프 커버의 광학 효과를 조정하는 항목이 배치됐다. 엔지니어는 설정에 따라 표시가 어떻게 달라지는지 한 화면에서 비교한다.
프로젝션 헤드램프 도구는 횡단보도, 공사 구간, 눈송이, 차량 앞 도로에 펼치는 라이트 카펫 같은 투사 패턴을 불러온다. 광학 모듈과 투사면의 관계를 가상공간에 재현하고, 이미지의 크기와 선명도, 각도와 밝기를 살펴본다. 실물 시제품을 만들기 전에 설계안을 비교하고 후보를 좁히는 방식이다.
3~4개월과 30만 위안은 디지털 트윈으로 없앴다고 입증한 시간과 비용이 아니다. 정즈레이가 설명한 기존 시제품 제작·검증 과정에 필요한 규모다. 도입 전후의 절감 수치는 제시되지 않았는데, 이 접근의 의미는 검증 순서를 바꾸는 데 있다. 시제품이 완성된 뒤 처음 보던 결과를 설계 단계에서 미리 살펴보는 것이다.
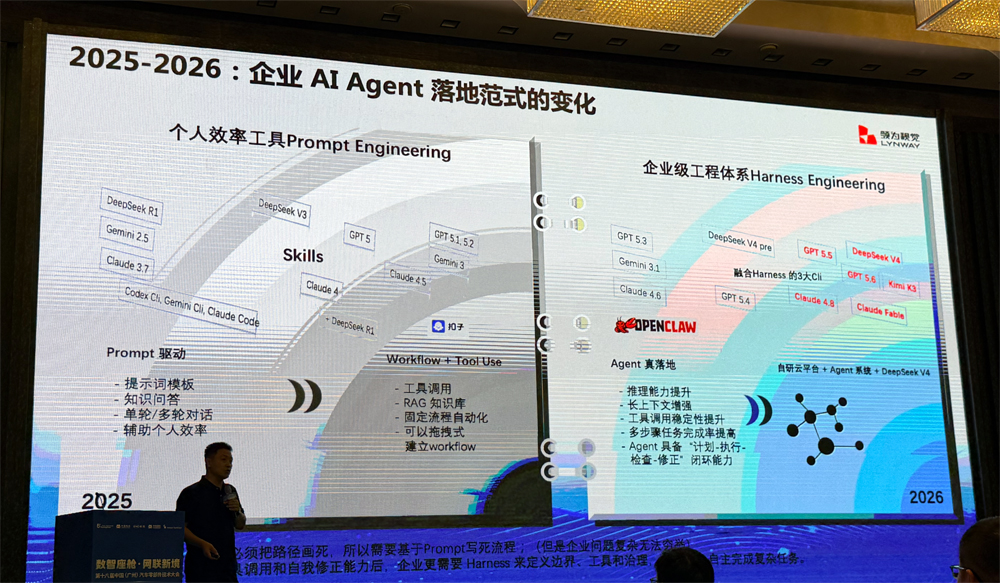 정즈레이는 기업의 AI 활용이 개인용 프롬프트 엔지니어링에서 지식과 도구, 규칙을 연결하는 'Harness Engineering'으로 옮겨가고 있다고 설명했다.
답하는 AI에서 도구를 쓰는 AI로
정즈레이의 관심은 디지털 트윈에서 끝나지 않았다. 생성형 AI를 엔지니어 개인의 질의응답 도구에서 기업의 개발업무 안으로 가져오는 것이 그의 과제다.
실제 램프 개발에는 사내 설계 데이터와 법규, 시험규정, 전문 소프트웨어와 장비, 검토·승인 절차가 함께 작동한다. 대화창에 질문을 잘 입력하는 것만으로는 이 환경을 다룰 수 없다.
“저희는 이런 기업급 엔지니어링 환경을 ‘Harness Engineering’이라고 부르고 있습니다.”
여기서 Harness는 차량의 와이어링 하니스가 아니다. 모델이 판단을 담당한다면, Harness는 모델을 기업의 지식과 도구, 규칙, 업무절차에 연결하는 기반이다. 정즈레이는 에이전트가 도구를 호출하고 자신의 오류를 수정할 수 있게 될수록, 기업이 Harness를 통해 에이전트의 권한과 사용 도구, 관리·감독 방식을 정해야 한다고 설명했다.
LYNWAY의 AI 환경 구축은 2025년 3분기 GPU 서버 도입으로 시작됐다. 사내 AI 플랫폼과 전문도구 라이브러리를 마련한 뒤, 2026년 상반기에는 APT Coder와 APT Node, 기업용 위챗(WeCom) 봇을 도입했다. 3분기 목표는 기업 지식베이스 구축이다. 정즈레이는 이 체계를 사내에 배치한 대형모델, 자체 에이전트 도구, 기업 지식베이스 포털로 설명했다.
그는 APT Node를 ‘Harness Agent’, 곧 가상의 직원으로 소개했다. 지식베이스 질의응답과 문서 처리, 자동화 도구 개발을 맡아 반복적인 일상 업무의 일부를 처리한다. APT Coder는 자연어로 제시한 요구사항을 바탕으로 프로젝트 분석과 코드 작성을 돕는다. WeCom 봇은 직원들의 업무 질문에 답하고 공지나 이메일 문장을 다듬는다.
시험 보고서 생성, 휘도·감마 분석, 시뮬레이션 작업 관리 화면도 보여줬다. 서로 다른 장비의 데이터를 모으고 형식을 통일해 보고서로 만드는 반복작업부터 자동화하는 접근이다.
정즈레이는 LYNWAY의 에이전트가 실제 업무를 수행하는 세 번째 단계로 들어가고 있다고 말했다. 에이전트가 스스로 계획하고 실행한 뒤 결과를 검사하고 수정하는 폐루프다. 현재 마련한 것은 업무별 도구들이고, 이를 하나의 에이전트 체계로 연결하는 것이 그가 그리는 다음 단계다.
화면에서 맞는 빛, 도로에서도 맞을까
디지털 트윈으로 개발 앞단에서 판단할 수 있는 것과 실물로 확인해야 할 것은 나눠 봐야 한다. 가상화면에서는 픽셀 배열과 투사 이미지의 크기, 예상되는 표시 효과를 빠르게 비교할 수 있다. 실제 광학성능과 주변광의 영향, 노면에 따른 왜곡, 사람이 느끼는 가독성과 눈부심은 측정과 실차 평가를 거쳐야 한다.
AI는 비용이 큰 문제를 개발 초기에 검토하도록 돕는다. 어떤 설계안을 시제품으로 만들지 결정하기 전에 더 많은 대안을 살펴보고, 눈에 띄는 문제를 먼저 걸러낼 수 있다.
정즈레이가 Harness의 역할로 꼽은 관리·감독도 이 과정에서 구체화돼야 한다. 모델을 사내에 배치한 것은 설계 데이터를 외부 모델로 보내는 위험을 줄일 수 있는 선택이다. 그래도 에이전트가 어떤 데이터를 참조했고 무엇을 자동 처리했는지, 누가 결과를 검토하고 승인했는지는 기록으로 남겨야 한다.
정즈레이가 설명한 변화는 램프 자체에만 머물지 않는다. 픽셀과 소프트웨어로 빛을 제어하는 제품이 늘면서, 그 빛을 설계하고 검증하는 도구도 달라지고 있다. 3~4개월 뒤 시제품에서 처음 보던 표시 결과를 설계 단계에서 미리 살펴볼 수 있게 된 것이다. 화면에서 선택한 빛이 실제 도로에서도 정확하고 안전한지는 여전히 엔지니어가 시험하고 판단해야 한다.
AEM(오토모티브일렉트로닉스매거진)
<저작권자 © AEM. 무단전재 및 재배포 금지>
 [기업 세미나] QNX TECHForum Korea 2026
 FISITA World Mobility Summit 2026
 2026 Korean SPICE Network International Conference